我是樊宇琛(Yuchen Fan),北京理工大学机器人工程专业本科生。我的工作横跨算法、软件与硬件,希望把机器人研究做成可靠的系统,尤其重视真机部署与结果可复现。
研究兴趣: 具身智能、自主系统、三维场景智能(3D Gaussian Splatting、SLAM)与机器人学习。
🔥 动态
- 2026.07:SinD 2.0 在 arXiv 发布。这是一个面向信号灯路口 SOTIF 安全验证的多城市无人机数据集。
📝 论文
arXiv 2026
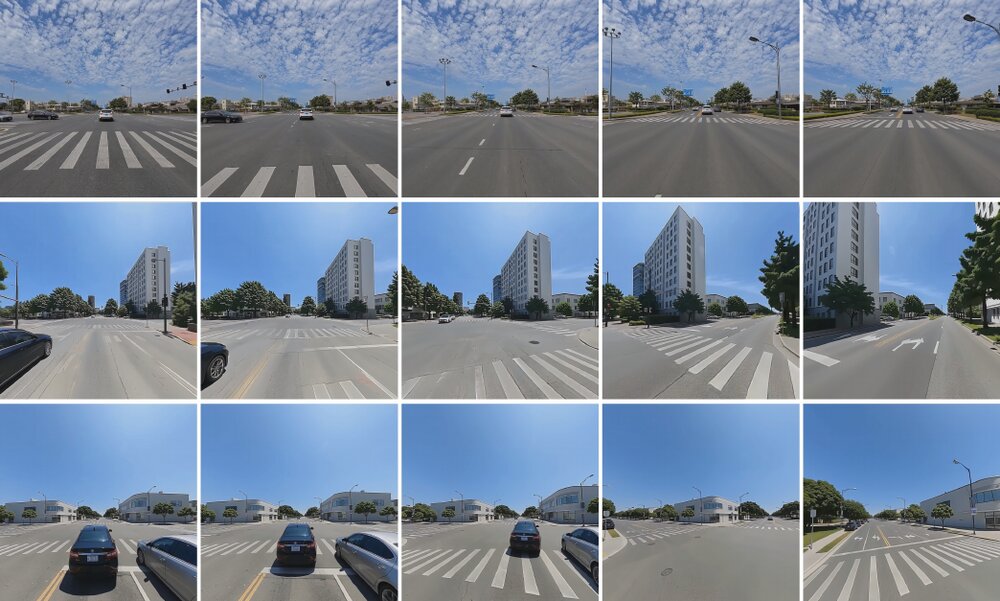
Yunwei Li, Shengjie Fu, Chunrong Chen, Chengxiang Zhao, Yuchen Fan, Mingyu Zhu, Yanchao Xu, Jiahui Xu, Anran Wang, Huanan Wang, Yuxin Zhang, Lan Yang, Chuzhao Li, Jie Ji, Yi He, Abhijit Sarkar, Akash Sonth, Hong Wang, Jun Li
arXiv preprint, 2026 · arXiv · PDF · Dataset
- 我的贡献:数据标注,以及基于 3DGS 的视觉仿真扩展(论文 VI-G 节)。
🔬 研究
- 基于 3DGS 的实例图像目标导航(在投)。将在线 3D Gaussian Splatting 建图与主动探索结合,让机器人根据一张参考图像找到场景中的特定物体实例。
- 三维场景智能。面向导航、视觉定位与可编辑场景生成的三维表示。